Wie man Passpunkte für Drohnen bei der topografischen Vermessung platziert

Bodenkontrollpunkte (GCPs) sind ein entscheidender Faktor für die endgültige Genauigkeit topografischer Drohnenvermessungen. Selbst bei Verwendung von RTK/PPK-UAV-Systemen können die Ergebnisse ohne eine korrekte GCP-Anordnung Abweichungen oder Höhenverzerrungen aufweisen.
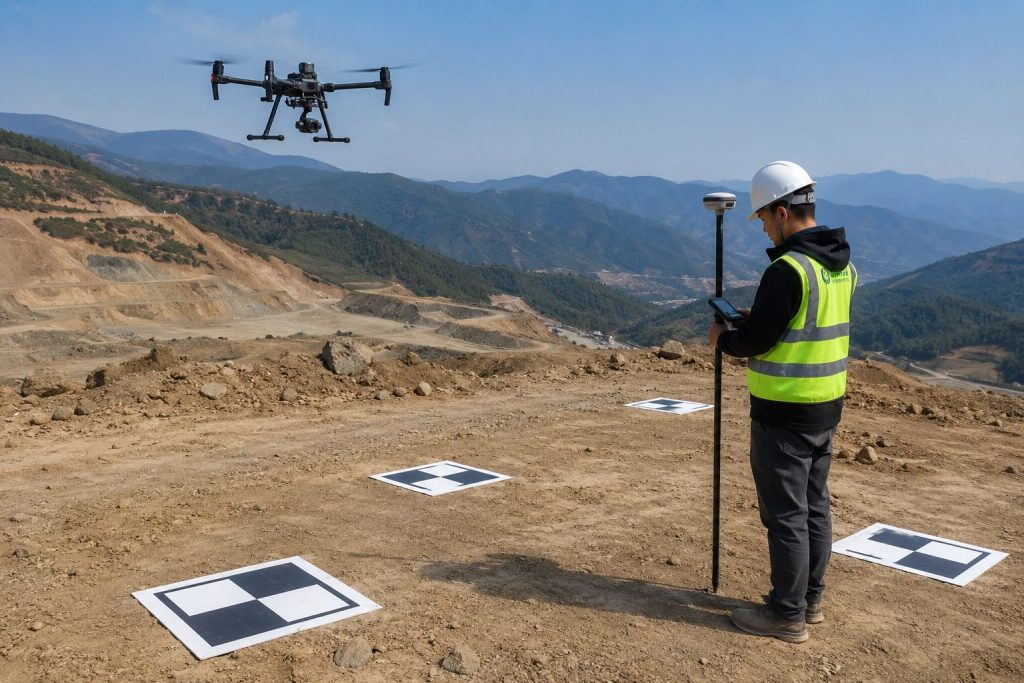
Gemäß den ASPRS-Standards zur Positionsgenauigkeit (2014/2023) muss die Genauigkeit von Vermessungsergebnissen auf dem RMSE basieren, der aus unabhängigen Kontrollpunkten berechnet wird, und darf sich nicht allein auf die anhand von Kontrollpunkten optimierten internen Fehler stützen. Dies bedeutet, dass Passpunkte nicht nur zur Modellierung von Randbedingungen dienen, sondern auch als Ankerpunkte für das räumliche Koordinatensystem fungieren.
Inhaltsverzeichnis
Das CErz Role of GCP in Drone Topographic SUmfrage
In der Photogrammetrie werden UAV-Bilder verwendet, um durch Merkmalsabgleich Punktwolken und Orthofotos zu erzeugen, aber dieser Prozess ist im Wesentlichen ein „relatives Modell“. Die Rolle der georeferenzierten Konformität (GCP) besteht darin, dieses Modell an das reale geographische Koordinatensystem zu binden.
In der offiziellen Dokumentation von DJI Terra wird auch darauf hingewiesen, dass RTK/PPK zwar die Positionsgenauigkeit verbessern kann, GCP aber für die absolute Korrektur weiterhin erforderlich ist, wenn eine hochpräzise georeferenzierte Referenz benötigt wird.
3 Key PWiedergutmachung vor GCP DBeschäftigung
Bei der Projektdurchführung treten viele Vermessungsfehler nicht erst in späteren Modellierungsphasen auf, sondern sind bereits vor der Festlegung der Passpunkte (GCPs) vorhanden. Laut den Richtlinien des USGS für Photogrammetrie hängt die Sinnhaftigkeit der Passpunktanordnung von der Vorab-Bewertung des Geländes, der Flugparameter und der Zielvorgaben ab. Sind diese drei Aspekte unzureichend vorbereitet, führt selbst eine Erhöhung der Passpunktanzahl nicht zu einer effektiven Verbesserung der Genauigkeit der Endergebnisse.
Geländeanalyse
Die topografische Struktur bestimmt die Bereiche, in denen Modellfehler am wahrscheinlichsten auftreten. Je ausgeprägter das Relief, desto anfälliger ist das photogrammetrische Modell für lokale Verzerrungen in vertikaler Richtung. Können die Kontrollpunkte diese Bereiche mit Höhenänderungen nicht abdecken, weisen das daraus generierte digitale Geländemodell und die Höhenlinien häufig erhebliche Abweichungen auf.
In der praktischen topografischen Vermessung kann zur Bestimmung der Quelle folgende Logik angewendet werden:
| Geländetyp | Typische Szenarien | GCP-Platzierungsstrategie | Warum das funktioniert | Was passiert, wenn Sie es nicht tun? |
| Flache Flächen | Ackerland, Industrieparks, Flughafenlandebahnen, große Lagerhallen | Platziere Passpunkte an den vier Ecken und in der Mitte. | Die Höhenänderungen sind minimal, daher stabilisieren Passpunkte hauptsächlich die Gesamtkoordinaten und die Genauigkeit der Grenzen. | Das Modell kann eine leichte Gesamtverschiebung und eine verringerte Kantengenauigkeit aufweisen. |
| Sanfte Hänge oder hügeliges Gelände | Hügelige Gebiete, Baustellen, Erdbauvorbereitungsbereiche, Straßenböschungen | Fügen Sie Passpunkte an Hügelkuppen, Hangfüßen und Geländeübergangspunkten hinzu. | Dies begrenzt Höhenänderungen und reduziert die Akkumulation lokaler Fehler. | Hänge können gestreckt, gestaucht oder lokal verzerrt erscheinen. |
| Berg- oder Bergbaugebiete | Tagebaue, Schluchtengelände, Bergstraßen, komplexe Terrassenhänge | Platzieren Sie Passpunkte auf jeder größeren Hangfläche, insbesondere auf Bergrücken, in Talsohlen und auf Plateaus. | Große Höhenunterschiede und Schattenwurf erfordern eine unabhängige räumliche Steuerung für jede Oberfläche | Es können Hangverformungen und erhebliche Höhenfehler im digitalen Geländemodell auftreten. |
Je komplexer das Gelände, desto mehr GCP sollte „Wechselpunkte“ abdecken, anstatt die Anzahl der Maschinen mechanisch zu erhöhen.
Bestimmen Fleicht Parameter
Viele sind es gewohnt, die Drohne zuerst zu fliegen und dann die Anforderungen an die Genauigkeit der Kontrollpunkte festzulegen, doch das ist tatsächlich umgekehrt. Bei topografischen Drohnenvermessungen beeinflusst die Flughöhe direkt die Bodenauflösung (GSD), welche wiederum die theoretische Auflösung des Modells bestimmt.
Beispielsweise:
- Bei einer Flughöhe von 100 m beträgt die übliche Bodenauflösung (GSD) bei RGB-Luftbildaufnahmen etwa 2–3 cm.
- Bei einer Flughöhe von 50 m kann sie auf 1–1.5 cm reduziert werden.
Eine geringere Bodenauflösung (GSD) ermöglicht eine präzisere Bilderkennung, erfordert aber auch geringere Messfehler an den Passpunkten (GCP). Beträgt der gemessene GCP-Fehler beispielsweise 3 cm, die theoretische Bildauflösung aber nur 1 cm, so werden die Passpunkte selbst zur Fehlerquelle.
Darüber hinaus beeinflusst die Überlappung auch die Anforderungen an die Kontrollpunkte:
- Hohe Überlappung (über 80/70): Das Modell ist stabil, und die Anzahl der Punkte kann angemessen reduziert werden.
- Geringe Überlappung (unter 70/60): Das Modell ist weniger starr und erfordert mehr GCP-Beschränkungen.
Die Genauigkeit der Passpunkte (GCPs) sollte mindestens 2- bis 3-mal besser sein als die Bodenauflösung (GSD) des Bildes; andernfalls lassen sich die Vorteile hochauflösender Bilder nicht voll ausschöpfen. Daher müssen vor der Einrichtung der Passpunkte Flughöhe, Kameraparameter, Ziel-GSD sowie die Überlappungsrate in Längs- und Querrichtung festgelegt werden. Nur so lässt sich die erforderliche Genauigkeit der Passpunkte bestimmen.
Wählen A Sgeeignet Target
Die Genauigkeit der Kontrollpunkte hängt nicht nur von den RTK-Messungen ab, sondern auch von der Genauigkeit der Nachbearbeitungssoftware bei der Identifizierung des Zielzentrums.
Gemäß den offiziellen Empfehlungen von Pix4D sollte das Zielobjekt innerhalb des Bildes eine Breite von mindestens 8–12 Pixeln aufweisen, damit die Software seine Mittelposition zuverlässig bestimmen kann.
Ist das Ziel zu klein, führt dies zu Folgendem:
- Mittelpunkt-Identifikationsversatz
- Erhöhter manueller Annotationsfehler
- Fehler bei der Bündelausgleichsbedingung
Beispielsweise:
Bei einer GSD von 2 cm wird eine Zielbreite von mindestens 20–30 cm empfohlen.
Wenn der GSD 1 cm erreicht, wird für eine größere Stabilität eine Breite von 40 cm oder mehr empfohlen.
Darüber hinaus muss das Ziel drei Bedingungen erfüllen:
| Anforderung | Beste Übung | Risiko bei Nichtbeachtung |
| High Contrast | Verwenden Sie Schwarz-Weiß-Ziele | Schlechte Zentrumserkennung |
| Sichere Platzierung | Ziele fest anbringen | Ungültige Steuerdaten |
| Keine Spiegelungen oder Schatten | Ziele müssen gut sichtbar sein | Verringerte Positioniergenauigkeit |
Ein Ziel, das stabil identifiziert werden kann, ist wertvoller als ein Punkt mit höheren theoretischen Koordinaten, der aber nicht identifiziert werden kann.
Kernprinzipien der GCP-Bereitstellung
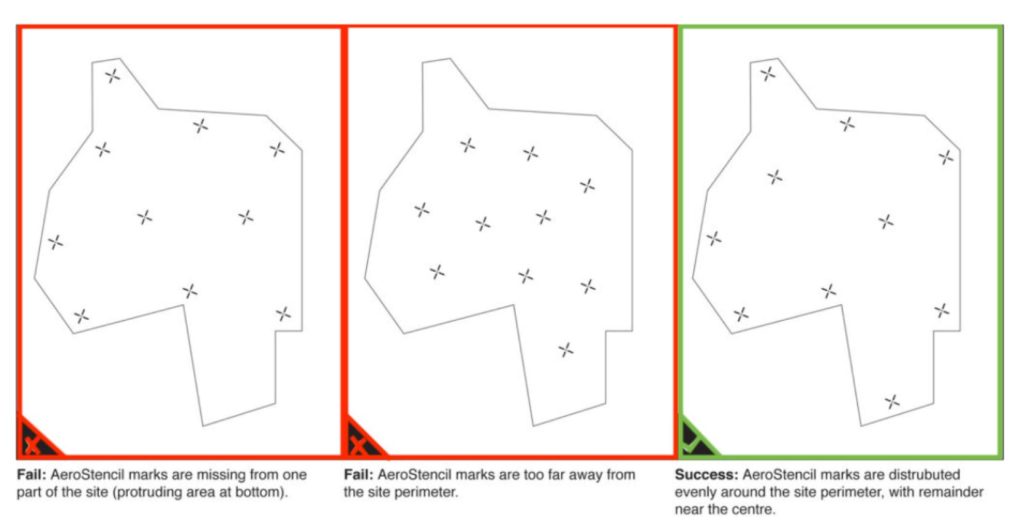
Prinzip 1: Priorität der Grenzen + Gleichverteilung
Die Kontrollpunkte sollten vorrangig Randbereiche abdecken, um räumliche Verzerrungen zu minimieren.
Empfohlenes Layout:
- An den vier Ecken müssen Kontrollpunkte platziert werden.
- Zusätzliche Kontrollpunkte sollten in der Mitte platziert werden.
- Vermeiden Sie es, Kontrollpunkte in einem einzigen Bereich zu konzentrieren.
Prinzip 2: Bereiche mit Höhenunterschieden abdecken
Die USGS weist darauf hin, dass topografische Variationen eine bedeutende Fehlerquelle für digitale Geländemodelle darstellen. In der Praxis sollte Folgendes beachtet werden:
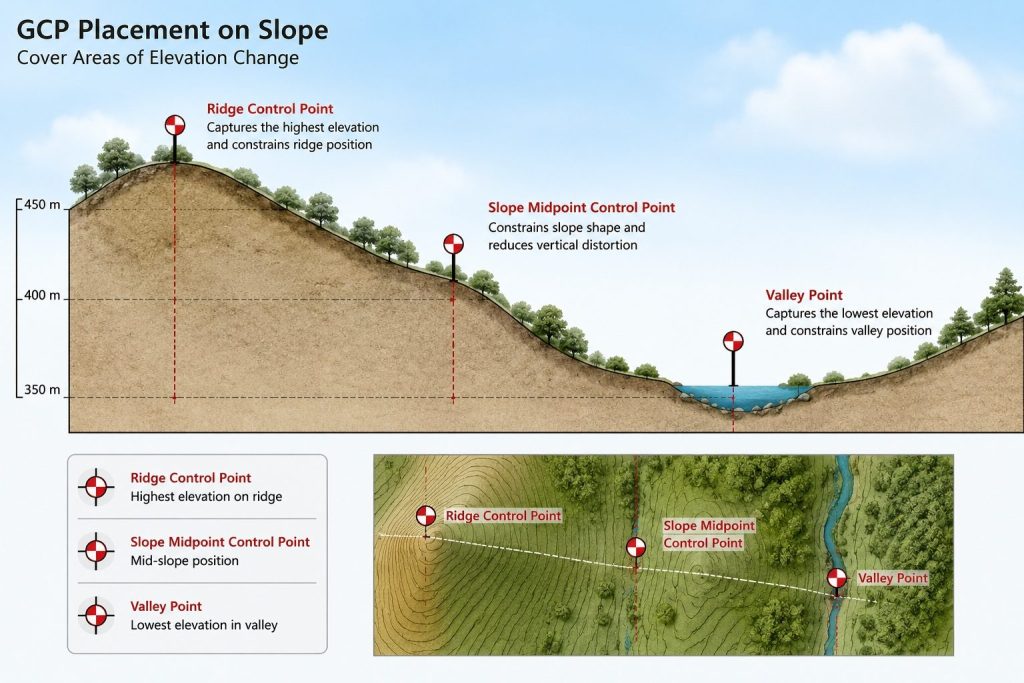
- An Hängen sollten mindestens einmal Kontrollpunkte eingerichtet werden.
- Bereiche mit Höhenunterschieden müssen unabhängig kontrolliert werden.
- Vermeiden Sie „planare Punktanordnung“.
Prinzip 3: Es müssen Kontrollpunkte festgelegt werden
Gemäß den Branchenstandards sollten 20 bis 30 % der Punkte als unabhängige Kontrollpunkte verwendet werden, die nicht in die Modelloptimierung einbezogen werden, sondern zur Berechnung des RMSE dienen.
Dadurch wird das Problem der „menschlichen Optimierung der Genauigkeit“ vermieden und die Ergebnisse liegen näher am tatsächlichen Fehler.
Prinzip 4: Die Menge entspricht der Projektgröße
Branchensoftware-Empfehlungen (Pix4D / Metashape):
- Kleinmaßstäblich (<50 ha): 5–8 Einheiten
- Mittlere Größe (50–200 ha): 8–15 Einheiten
- Großflächig: Zonensteuerung
Genauigkeitseinflussmechanismus
Bei topografischen Drohnenvermessungen besteht die Rolle des Geomatikkompasses (GCP) nicht nur in der Bereitstellung von Koordinaten, sondern vor allem in der räumlichen Eingrenzung des Gesamtmodells durch Bündelausgleichung in der Photogrammetrie.
UAV-Bilder erzeugen zunächst ein relatives Modell, das zwar die Geländemorphologie rekonstruieren kann, aber Abweichungen, Maßstabsfehler oder Höhenverschiebungen aufweisen kann. Durch die Hinzunahme von Passpunkten (GCPs) wird dem Modell eine exakte Koordinatenreferenz zugewiesen. Dies hilft der Software, Position, Ausrichtung und Maßstab während der Anpassung zu korrigieren und so sicherzustellen, dass die Ergebnisse präzise mit dem realen geografischen Koordinatensystem übereinstimmen.
Die Genauigkeit der Kartierung wird typischerweise mithilfe des RMSE-Wertes (Reliability and Sequence of Surveys) bewertet und muss auf der Grundlage unabhängiger Kontrollpunkte berechnet werden, nicht auf der Grundlage von Kontrollpunkten, die in die Optimierung einbezogen sind.
Übliche branchenübliche Genauigkeitsziele sind typischerweise:
- Horizontaler Fehler: 2–5 cm
- Höhenfehler: 5–10 cm
Wichtig zu beachten ist, dass selbst bei Verwendung von RTK- oder PPK-Drohnen das Modell Kantenstreckung oder lokale Höhenverzerrungen aufweisen kann, wenn die GCPs (Gatekeeper Points) in der Mitte des Vermessungsbereichs konzentriert sind oder wenn Grenzen und Bereiche mit Höhenänderungen ignoriert werden.
Kurz zusammengefasst:
Die Anzahl der GCPs bestimmt den Abdeckungsbereich, während ihre Platzierung darüber entscheidet, ob der Fehler tatsächlich kontrollierbar ist.
Deshalb ist bei qualitativ hochwertigen topografischen Vermessungen die Platzierung der Kontrollpunkte wichtiger als die bloße Erhöhung ihrer Anzahl.
gemeinsam MAufgaben
Bei topografischen Drohnenvermessungen wirkt sich eine fehlerhafte Platzierung von Kontrollpunkten oft schädlicher auf die Endgenauigkeit aus als eine unzureichende Anzahl von Punkten. Die folgenden Probleme treten am häufigsten auf und führen am ehesten zu verfälschten Ergebnissen:
- GCPs konzentrierten sich in der Zentralregion: Mangelnde Randbedingungen, Anfälligkeit für Randdehnung oder allgemeine Modellabweichung.
- Bereiche mit Höhenunterschieden werden außer Acht gelassen: In Hanglagen, Bergbaugebieten oder unebenem Gelände kann das Fehlen von Höhenkontrollpunkten zu lokalen Verzerrungen des digitalen Höhenmodells führen.
- Irrglaube, dass RTK GCPs vollständig ersetzen kann: RTK verbessert die anfängliche Positionsgenauigkeit, kann aber absolute Koordinatenfehler nicht vollständig eliminieren.
- Zielgrößenabweichung bei GSD: Zu kleine Ziele können die Fähigkeit der Software beeinträchtigen, den Mittelpunkt zu identifizieren, und somit die Steuerungsgenauigkeit verringern.
- Keine unabhängigen Kontrollpunkte: Der RMSE-Wert kann nicht zuverlässig verifiziert werden, was zu unzuverlässigen Genauigkeitsergebnissen führt.
- GCPs nicht sicher behoben: Wind, Fahrzeugvibrationen oder Bodenbewegungen können zum Ausfall von Kontrollpunkten führen.
Kurz gesagt, der Schlüssel zu qualitativ hochwertigen topografischen Vermessungen liegt nicht darin, „mehr Punkte aufzustellen“, sondern darin, diese grundlegenden Fehler zu vermeiden und sicherzustellen, dass jeder Kontrollpunkt tatsächlich an den Modellbeschränkungen teilnimmt.