Welke sensoren heeft een professionele schoonmaakdrone nodig?

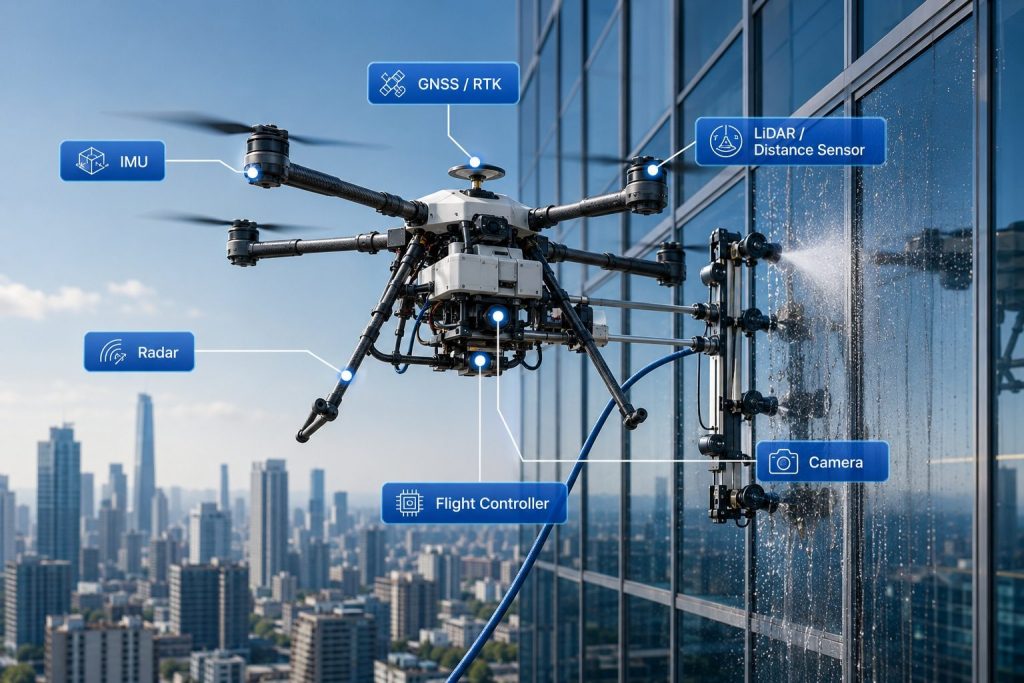
Een professionele schoonmaakdrone wordt beïnvloed door sensoren voor positionering, afstandscontrole, obstakeldetectie en stabiliteit. Dit is met name het geval bij het reinigen van gevels van hoge gebouwen, waar de drone dicht langs de gebouwen vliegt met schoonmaakapparatuur en tevens de waterslang aanstuurt.
Meer sensoren betekenen niet per se betere prestaties. Waar het om gaat, is of het sensorsysteem de daadwerkelijke reinigingstaak ondersteunt.
Inhoudsopgave
Waarom sensoren belangrijk zijn bij professionele schoonmaakwerkzaamheden
Een conventionele cameradrone kan vaak op enkele meters afstand van een gebouw opereren. Een schoonmaakdrone werkt anders.
Tijdens het reinigen van gevels moet de drone mogelijk een relatief constante werkafstand tot het oppervlak aanhouden terwijl hij de volgende werkzaamheden uitvoert:
- Uitsteeksels en balkons van het gebouw
- Kabels en externe constructies
- Verschillende gevelmaterialen
- Veranderende buitenverlichting
- Windverstoringen
- Waternevel en slepen met de slang
Dit betekent dat de drone continu moet weten waar hij zich bevindt, hoe hij beweegt en wat er om hem heen is.
Het doel van het sensorsysteem is daarom niet alleen het "meten van afstanden". Het is bedoeld om nuttige omgevings- en vluchtinformatie te leveren die door het vluchtbesturingssysteem kan worden verwerkt.
Afstandsmeting: Kan de drone een constante werkafstand handhaven?
Bij gevelreiniging is de afstand tot het oppervlak direct van invloed op de effectiviteit.
Hoe verder de drone vliegt, hoe minder effectief de reiniging is. Als de drone te dichtbij komt, kan de reiniging lastiger worden en heeft hij minder ruimte om te reageren op veranderingen in de gevel.
Wat kopers moeten beoordelen
Een professionele schoonmaakdrone moet worden beoordeeld op zijn vermogen om:
- Detecteer het gebouwoppervlak consistent
- Houd voldoende afstand.
- Reageer op veranderingen in de oppervlaktegeometrie.
- Werk rondom verschillende gevelconstructies.
Afhankelijk van het systeemontwerp kunnen LiDAR, radar, laserafstandsmeting, ultrasone sensoren of andere technologieën worden gebruikt. De belangrijkste vraag is niet alleen welke sensor wordt geïnstalleerd, maar ook of deze betrouwbare afstandsmetingen kan leveren onder de beoogde reinigingsomstandigheden.
Obstakeldetectie: Kan het complexe gebouwconstructies aan?
De gevels van hoge gebouwen zijn zelden volledig vlak.
Uitsteeksels zoals balkons, ramen, richels, reclameborden, leidingen, kabels en meer kunnen obstakels vormen op het pad van de drone.
Het obstakeldetectiesysteem helpt de drone objecten in zijn omgeving te detecteren en levert gegevens voor vluchtbesturing of menselijke input.
Kijk verder dan de naam van de sensor
Voor kopers mogen specificaties zoals "obstakelvermijding" niet op zichzelf worden beschouwd.
Overwegen:
- Detectiebereik
- Detectierichting
- Reactietijd
- Prestaties rondom complexe structuren
- Integratie met het vluchtbesturingssysteem
Een sensor die goed presteert in een open omgeving, levert mogelijk niet dezelfde waarde op wanneer de drone dicht bij een complexe gevel opereert.
IMU: Ondersteuning van stabiele vlucht onder reinigingsbelastingen
Een traagheidssensor (IMU) levert informatie over de beweging en oriëntatie van de drone.
Dit is met name belangrijk voor schoonmaakdrones, omdat de vliegstabiliteit door meer factoren wordt beïnvloed dan alleen de drone zelf. Het systeem moet mogelijk ook het volgende beheren:
- Schoonmaakspullen
- Waterstroom
- Slanggewicht
- Slangbeweging
- Externe windkrachten
De IMU werkt samen met de vluchtcontroller om veranderingen in houding en beweging te monitoren, zodat de drone continu vluchtcorrecties kan uitvoeren.
Om deze reden zouden kopers het gehele vluchtbesturingssysteem moeten beoordelen, in plaats van de IMU als een geïsoleerde specificatie te beschouwen.
GNSS en RTK: Positionering is niet hetzelfde als muurvolgen
De GNSS-technologie maakt positionering in de buitenlucht mogelijk, terwijl de RTK-technologie de nauwkeurigheid van de positie verhoogt als er een geschikte correctieservice beschikbaar is.
Deze kunnen van pas komen bij grootschalige reinigingsoperaties, met name wanneer een herhaalbare vliegroute vereist is.
Een cruciaal onderscheid moet worden gemaakt tussen:
Een nauwkeurige positionering betekent niet automatisch een nauwkeurige gevelvolging.
GNSS of RTK vertelt de drone waar hij zich geografisch bevindt. Afstandsmeting helpt bij het bepalen van de relatie tot het gebouwoppervlak.
Voor professionele reiniging moeten deze systemen mogelijk samenwerken met andere sensortechnologieën en vluchtbesturingsfuncties.
Vision Systems: Operators meer informatie over de omgeving bieden
Camera's en camerasystemen kunnen nuttige informatie leveren die niet volledig kan worden beschreven door numerieke sensorgegevens alleen.
Afhankelijk van het systeem kan visuele informatie ondersteuning bieden bij:
- Oppervlakteobservatie
- Operatorbewaking
- Obstakelherkenning
- Bevestiging van de schoonmaakruimte
- Assistentie bij de vlucht
Dit is vooral handig wanneer de drone op grote hoogte opereert, waar de operator het schoonmaakgebied niet direct vanaf de grond in detail kan overzien.
De waarde van een camerasysteem hangt daarom niet alleen af van de resolutie van de camera, maar ook van hoe effectief de visuele informatie in de algehele werking wordt geïntegreerd.
Sensoren moeten als een systeem functioneren.
Een van de belangrijkste punten bij de beoordeling van een professionele schoonmaakdrone is dat de sensoren niet los van elkaar beschouwd mogen worden.
Een typisch detectie- en regelproces kan als volgt worden begrepen:
Sensoren → Omgevingsgegevens → Vluchtbesturing → Drone-respons
Een afstandssensor kan bijvoorbeeld een verandering in de afstand tussen de drone en de gevel detecteren. Het vluchtbesturingssysteem verwerkt die informatie vervolgens en past de positie van de drone aan.
Op dezelfde manier kunnen positioneringsgegevens, IMU-informatie, obstakeldetectie en visuele informatie elkaar aanvullen.
Meer sensoren betekenen niet automatisch betere prestaties.
Het toevoegen van sensoren maakt een schoonmaakdrone niet per se capabeler.
De belangrijkste vragen zijn:
- Hoe nauwkeurig zijn de sensorgegevens?
- Hoe snel kan het systeem reageren?
- Hoe goed zijn de verschillende sensoren geïntegreerd?
- Kan het systeem buitenshuis consistent presteren?
- Hoe werkt het sensorsysteem samen met de vluchtbesturing?
Deze systeemgerichte aanpak is veel zinvoller dan simpelweg het aantal geïnstalleerde sensoren te tellen.
Hoe beoordeel je het sensorsysteem van een schoonmaakdrone?
Voordat kopers een schoonmaakdrone aanschaffen, moeten ze zichzelf een aantal praktische vragen stellen.
Kan het een geschikte afstand tot het oppervlak bewaren?
Dit is met name belangrijk bij het reinigen van gevels en glas, waar een constante werkafstand de reinigingsresultaten kan beïnvloeden.
Kan het veelvoorkomende obstakels detecteren?
Vraag hoe het systeem omgaat met balkons, richels, kabels, raamconstructies en andere bouwkundige elementen.
Is de positioneringstechnologie geschikt voor het project?
Een klein gevelproject en een grote industriële structuur kunnen heel verschillende positioneringseisen stellen.
Kunnen de sensoren in de praktijk betrouwbaar functioneren?
Houd rekening met wind, verlichting, reflecterende oppervlakken, waternevel, oppervlaktematerialen en andere bedrijfsomstandigheden.
Zijn de sensoren geïntegreerd met het vluchtbesturingssysteem?
De kwaliteit van het complete detectie- en besturingssysteem is over het algemeen belangrijker dan de aanwezigheid van een individuele sensor.
Sensoren zijn slechts één onderdeel van de prestaties van schoonmaakdrones.
Een sensorsysteem kan onvoldoende algehele droneprestaties compenseren.
Bij de aanschaf van een professionele schoonmaakdrone moeten kopers de sensoren en de volgende factoren evalueren:
- Vluchttijd – hoe lang de drone operationeel kan blijven
- Laadvermogen – of het de benodigde schoonmaakuitrusting kan vervoeren
- Luchtweerstand – of het beheersbaar blijft onder buitenomstandigheden
- Werkingshoogte – of het geschikt is voor de beoogde gebouwen
- Waterdruk en -debiet – of het reinigingssysteem voldoet aan de projectvereisten
- Slangbeheer – of de slang tijdens gebruik kan worden gecontroleerd
- Algehele reinigingsefficiëntie – of het complete systeem daadwerkelijke productiviteit kan opleveren
De juiste combinatie hangt af van het gebouw, de reinigingsmethode, de werkomgeving en de projectvereisten.
De juiste reinigingsdrone kiezen voor uw toepassing
Er bestaat geen enkele sensorconfiguratie die geschikt is voor elk schoonmaakproject.
Een glazen gevel van een hoog gebouw, een betonnen gebouw, een brug en een industriële constructie vereisen mogelijk verschillende combinaties van detectie-, positionerings- en vluchtbesturingsmogelijkheden.
In dit opzicht zouden professionele kopers de complete reinigingsopstelling moeten beoordelen in plaats van apparatuur te kiezen op basis van slechts één sensorkenmerk. Wanneer u een reinigingsdrone beoordeelt voor gevel-, gebouw-, brug- of industriële reiniging, begin dan bij de toepassing en selecteer vervolgens het juiste sensorsysteem en de juiste vlieg- en reinigingseigenschappen voor de taak.
Een professionele schoonmaakdrone moet niet alleen uitgerust zijn met sensoren. Het sensorsysteem moet de drone helpen om preciezer, consistenter en efficiënter te werken onder de omstandigheden waarin hij daadwerkelijk gebruikt zal worden.