Uitleg over de windbestendigheid van drones: hoeveel wind kan een drone verdragen?

Bij commerciële drone-operaties in de buitenlucht zijn complexe meteorologische omstandigheden vaak een cruciale factor die bepaalt of een project succesvol en veilig kan worden uitgevoerd. Windweerstand is daarbij een belangrijke indicator om te bepalen of een industriële drone stabiel kan blijven zweven, nauwkeurige gegevens kan verzamelen en veilig kan terugkeren naar het startpunt (RTH) in ruwe omstandigheden.
Voor technische supervisors en inkoopmanagers in vakgebieden zoals inspecties van fotovoltaïsche (PV) systemen, onderhoud van gevels van hoge gebouwen, exploitatie van offshore windparken en LiDAR-mapping, is het enkel vertrouwen op de reclameclaims van fabrikanten over "sterke windbestendigheid" lang niet voldoende.
Een grondig begrip van de internationale normen voor windbestendigheid van drones , de onderliggende technische logica die windbestendigheid regelt en de operationele beperkingen bij harde wind, is essentieel om kostbare drone-ongelukken te voorkomen en de nauwkeurigheid van gegevens te waarborgen.
Inhoudsopgave
Wat is de windweerstand van een drone?
De in de drone-industrie gespecificeerde windweerstandsniveaus verwijzen voornamelijk naar de universeel geaccepteerde Beaufortschaal. Hogere windniveaus corresponderen met hogere windsnelheden en winddrukken, wat steeds grotere uitdagingen met zich meebrengt voor het aandrijfsysteem, het aerodynamische ontwerp en de vluchtbesturingsalgoritmes van de drone.
De onderstaande tabel geeft een overzicht van de correlatie tussen gangbare windbestendigheidswaarden voor industriële drones, fysieke windsnelheidsparameters, winddrukbereiken en typische vliegtuigtypen:
| Windweerstandsniveau (Niveau) | schaal van Beaufort | Maximale toelaatbare windsnelheid (m/s) | Maximale toelaatbare windsnelheid (km/u) | Theoretische winddruk (Pa, ca.) | Typische dronetypes en -toepassingen |
| Niveau 4 | Niveau 4 (Zachte bries) | 5.5 - 7.9 m / s | 20 - 28 km / h | 18 – 38 Pa | Lichtgewicht consumentendrones, instapmodellen voor luchtfotografie. |
| Niveau 5 | Niveau 5 (Frisse Bries) | 8.0 - 10.7 m / s | 29 - 38 km / h | 39 – 70 Pa | Geavanceerde consumentendrones, lichte commerciële drones voor cartografie |
| Niveau 6 | Niveau 6 (Sterke bries) | 10.8 - 13.8 m / s | 39 - 49 km / h | 71 – 116 Pa | Standaard industriële drones (PV-inspectie, beveiligingsmonitoring) |
| Niveau 7 | Niveau 7 (bijna stormachtig) | 13.9 - 17.1 m / s | 50 - 61 km / h | 117 – 179 Pa | Zware industriële drones, maritieme inspectie, gespecialiseerde reinigingsapparatuur |
| Niveau 8 | Niveau 8 (Galm) | 17.2 - 20.7 m / s | 62 - 74 km / h | 180 – 262 Pa | Industriële UAV's van pool-/scheepskwaliteit, speciale drones voor zware ladingen. |
Fysische formule uitleg: De luchtweerstand/winddruk Fd is evenredig met het kwadraat van de windsnelheid (Fᵈ = ½ρv²ACᵈ, waarbij ρ de luchtdichtheid is, v de windsnelheid, A het frontale oppervlak en Cd de weerstandscoëfficiënt). Dit betekent dat wanneer de windsnelheid toeneemt van niveau 5 (10 m/s) naar niveau 7 (15 m/s) – een toename van slechts 50% – de luchtdruk en weerstand die de drone ondervindt met maar liefst 125% stijgen.
Hoeveel wind kan een drone eigenlijk verdragen?
Veel kopers maken vaak een verkeerde indruk: "Betekent een geadverteerde windbestendigheid van niveau 6 dat alles waterdicht is zolang de windkracht binnen niveau 6 blijft?"
Het antwoord is nee. Officiële windweerstandswaarden worden doorgaans getest onder laboratorium- of windtunnelomstandigheden, zonder belasting, bij standaard atmosferische druk op zeeniveau, in open vlaktes en onder omstandigheden met eenrichtingswind. In de praktijk zijn de omstandigheden echter veel complexer:
Windstoten versus aanhoudende wind
De "gemiddelde windsnelheid" die in weerberichten wordt genoemd, is een gemiddelde waarde over de beschouwde periode (bijvoorbeeld 10 minuten). In vlakke gebieden is een windvlaag doorgaans 1.3 tot 1.5 keer zo sterk als de gemiddelde windsnelheid. In bergachtig gebied of tussen hoge gebouwen kan een windvlaag zelfs boven de 2.0 uitkomen. Bij een gemiddelde windsnelheid van 10 m/s (niveau 5) kan een windvlaag in een oogwenk een maximale waarde van 18 m/s (niveau 8) bereiken.
Verstoring van de lading naar CoG
Omdat drones zijn uitgerust met zeer nauwkeurige 3-assige gimbals, LiDAR-sensoren of zelfs watersproeiers, hebben ze te maken met een drieledig probleem: een groter frontaal oppervlak (A), wat leidt tot een hogere luchtweerstand; een nieuw zwaartepunt (CoG), wat een onevenwicht in de statische belasting van de motoren veroorzaakt; en een groter traagheidsmoment. Gemeten effect: Wanneer een drone volledig is beladen met apparatuur, daalt de werkelijke luchtweerstand doorgaans met 1 tot 2 niveaus ten opzichte van de nominale waarde.
Onderdrukking van de stuwkracht door atmosferische druk en hoogte
In hooggelegen gebieden of omgevingen met hoge temperaturen neemt de luchtdichtheid (ρ) af, wat leidt tot een vermindering van de stuwkracht die door de motorpropellers wordt gegenereerd. Een drone die is geclassificeerd voor windbestendigheidsniveau 7 op zeeniveau, kan zijn stuwkrachtreserve met 15% tot 20% zien dalen wanneer hij op een hoogte van 3,000 meter opereert, waardoor zijn werkelijke windbestendigheid effectief wordt teruggebracht tot niveau 6.
Windweerstand versus maximale vliegsnelheid versus windstootweerstand
Bij de analyse van de specificaties van drones is het belangrijk om de drie bovengenoemde kernbegrippen duidelijk te definiëren:
Wind Rslijst Reten
Maximale windsnelheid waarbij een drone stabiel kan zweven en zijn houding kan controleren (waarbij de rol- en stamphoek binnen acceptabele waarden blijven).
Maximale vliegsnelheid :
De maximale snelheid van een drone in windstille lucht.
Formule voor het berekenen van de stuwkracht bij tegenwind: Werkelijke grondsnelheid = Maximale vliegsnelheid – Tegenwindsnelheid.
Situatierisico : aangezien de maximale snelheid van een drone 15 m/s is, zal de aanwezigheid van tegenwind met een snelheid van 15 m/s resulteren in een werkelijke grondsnelheid van 0 m/s (bij vol gas blijft de drone op zijn plaats zweven zonder enige mogelijkheid om in welke richting dan ook te bewegen).
Windstoten beheersen:
Het vermogen en de snelheid waarmee het vluchtbesturingssysteem binnen milliseconden kan reageren op veranderingen in de windrichting en de energiereserve kan gebruiken om de stand van de drone te corrigeren.
4 Kerntechnische factoren die de windweerstand van een drone bepalen
De luchtweerstand van een drone kan niet simpelweg worden verbeterd door "gewicht aan de romp toe te voegen"; het is het resultaat van een synergie tussen het aandrijfsysteem, de aerodynamische vorm en de besturingsalgoritmes:
Stuwkracht-gewichtsverhouding (T/W):
Dit is de allerbelangrijkste parameter voor het bepalen van de windweerstand. Commerciële drones hebben doorgaans een T/W-verhouding van 2:1, terwijl industriële drones een T/W-verhouding van 3:1 of zelfs hoger, namelijk 4:1, hebben. Een hoge T/W-verhouding betekent dat de motoren voldoende reservevermogen hebben, waardoor ze de rotatiesnelheid binnen enkele milliseconden kunnen verhogen om windvlagen te compenseren.
Aerodynamisch ontwerp en luchtweerstandscoëfficiënt:
Gestroomlijnde rompen, elliptische of slanke armen minimaliseren effectief het frontale oppervlak. Een lagere luchtweerstandscoëfficiënt resulteert in minder turbulentie en zijwaartse wervelingen die door sterke wind op het rompoppervlak worden gegenereerd, waardoor het vliegtuig minder gevoelig is voor trillingen.
Vluchtbesturingsalgoritmen en sensorrespons (IMU & RTK):
IMU's van commerciële kwaliteit hebben bemonsteringsfrequenties van meer dan 1,000 Hz om veranderingen in de vliegstand op millisecondenniveau te detecteren. De vluchtcontroller maakt gebruik van adaptieve PID/feedforward-regelalgoritmen die de snelheidsverschillen van de motoren in realtime bepalen, terwijl de RTK-dubbele antenne de koersoriëntatie op centimeterniveau levert.
Materialen met hoge stijfheid en stijfheid van de propeller/het frame:
De meeste industriële drones gebruiken propellers van koolstofvezel met een hoge modulus en een frame uit één stuk van koolstofvezel. Zachte kunststoffen vervormen gemakkelijk onder de hoge stuwkracht van de wind, wat leidt tot verlies van draagvermogen en resonantieproblemen, terwijl koolstofvezel dit materiaal niet zal doen.
Specifieke gevolgen van harde wind op diverse industriële toepassingsscenario's
Bij diverse industriële processen vormen sterke winden niet alleen een veiligheidsrisico, maar brengen ze ook direct de datakwaliteit en de operationele efficiëntie in gevaar:
Onderhoud van hoogbouw en reiniging van buitenmuren:
In clusters van hoge gebouwen ontstaat gemakkelijk het Venturi-effect , waardoor de lokale windsnelheden 50% tot 100% hoger kunnen zijn dan in open terrein. Dit gaat gepaard met sterke windstoten en op- en neerwaartse luchtstromen. Sterke wind kan ervoor zorgen dat hogedrukspuiten of schilderapparatuur van de vliegroute afwijken, wat resulteert in een ongelijkmatige reiniging, of dat de drone door verlies van controle tegen de gevelwand botst.
Inspectie van zonne-energie- en offshore-windparken:
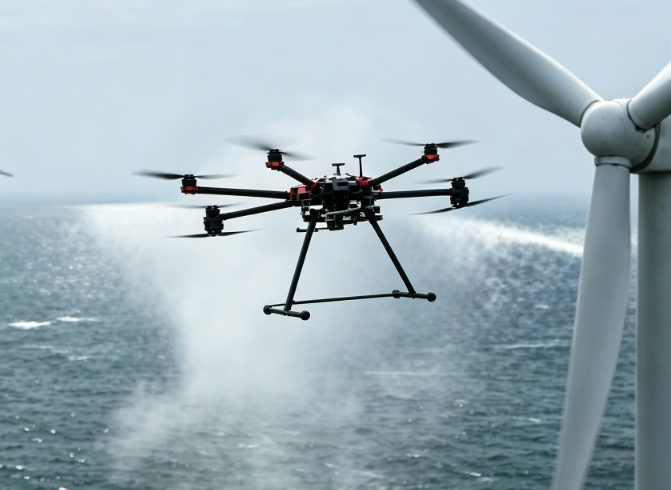
Offshore windparken ondervinden geen obstakels; de zeewind is constant en vlagerig, met veel zoutnevel en een hoge luchtvochtigheid. De wind veroorzaakt hoogfrequente trillingen in de romp en de cardanische ophangingen. Het gebruik van hoge vergroting bij optische zoom of thermische beeldvorming leidt tot bewegingsonscherpte/defocus in beelden van defecten in hotspots, wat direct van invloed is op de prestaties van AI-gebaseerde defectdetectie.
LiDAR-mapping en zeer nauwkeurige 3D-modellering:
Voor het in kaart brengen van gegevens is doorgaans een rastervlucht op grote hoogte vereist. Frequente, abrupte aanpassingen van de standhoek (pitch/roll) bij sterke wind veroorzaken verschuivingen in de samenvoeging van LiDAR-puntenwolkgegevens en een toename van ruis, wat leidt tot vervorming van digitale hoogtemodellen (DEM's) en hoogtegegevens.
Hoe kies je de juiste industriële drone voor omgevingen met sterke wind?
Bij de aanschaf van drones voor gebruik in winderige omstandigheden is het raadzaam om te letten op de volgende parametercombinaties en selectiecriteria voor de hardware:
Basisprestatiemaatstaven
Geef de voorkeur aan apparatuur met een nominale windbestendigheid van niveau 6 (10.8 m/s) of niveau 7 (13.9 m/s) en hoger; let daarbij op de "maximale windstootweerstandssnelheid" in het specificatieblad.
Ingress Protection (IP)-classificatie
Wind brengt meestal stof, vocht of zoutnevel met zich mee; een gesloten vliegtuigromp met IP54- of IP55-classificatie (of hoger) is dan geschikter.
RTK dubbel antennesysteem
Conventionele kompassen zijn gevoelig voor storingen van sterke magnetische velden of metalen in industriële gebieden; het RTK-systeem met dubbele antenne helpt koersfouten als gevolg van sterke wind te voorkomen.
Motorredundantiearchitectuur
Voor kritieke technische taken met een hoog risico kunt u het beste kiezen voor multirotorplatforms met zes of acht assen. Als een motor of propeller uitvalt onder omstandigheden met volledige windweerstand, kan de vluchtcontroller overschakelen naar heterogene vermogensregelingsmodi voor een veilige noodlanding.
Praktische veiligheidsprotocollen voor vluchten in omgevingen met sterke wind
Zelfs bij industriële drones met de hoogste windbestendigheid moeten piloten in het veld zich strikt houden aan de volgende operationele veiligheidsrichtlijnen:
Monitor windstoten op grote hoogte, niet alleen de gemiddelde windsnelheid op de grond.
Grondanemometers kunnen de werkelijke windvelden op 100 meter hoogte niet nauwkeurig weergeven. Combineer handanemometers, meteorologische voorspellingen voor grote hoogte of de motorbelasting tijdens het zweven van de drone om een inschatting te maken. Als windstoten op grote hoogte 80% van de nominale limiet van de apparatuur bereiken, moet de vlucht onmiddellijk worden gestaakt.
Verhoog de Return-to-Home (RTH)-marge bij een lage batterijspanning:
Het batterijverbruik van een drone tijdens een terugvlucht met tegenwind kan 2 tot 3 keer hoger liggen dan in windstille omstandigheden. Bij harde wind wordt aanbevolen de drempel voor het alarm bij een bijna lege batterij te verhogen van de standaard 25% naar 35%–40%.
Route “Dwarswind / Meewind”
Bij het ontwerpen van een geautomatiseerde route kan men proberen de route in de richting van de rugwind te sturen; als er geen andere keuze is dan tegenwind te hebben, moet men de techniek van vliegen op lage hoogte toepassen (aangezien de windsnelheid op lage hoogte lager is) of een zigzagroutestrategie gebruiken.
Conclusie
Inzicht in de windbestendigheid van drones gaat verder dan alleen het aflezen van een cijfer in een specificatieblad; het is essentieel voor de beoordeling van de technische veiligheid, efficiëntie en dataintegriteit.
Met inzicht in de windomstandigheden op de projectlocatie en een grondige afweging van de verhouding tussen stuwkracht en gewicht, aerodynamica, vluchtbesturingsalgoritme en belastingafstemming, kan men altijd geschikte industriële drones selecteren met voldoende energieopslag en geavanceerde besturingssystemen.