Какие датчики необходимы профессиональному дрону для уборки?

На эффективность профессионального дрона для уборки влияют датчики, обеспечивающие позиционирование, контроль расстояния, обнаружение препятствий и стабильность. Это особенно важно при уборке фасадов высотных зданий, где дрон летает вблизи зданий, неся на себе уборочные устройства, а также управляя шлангом подачи воды.
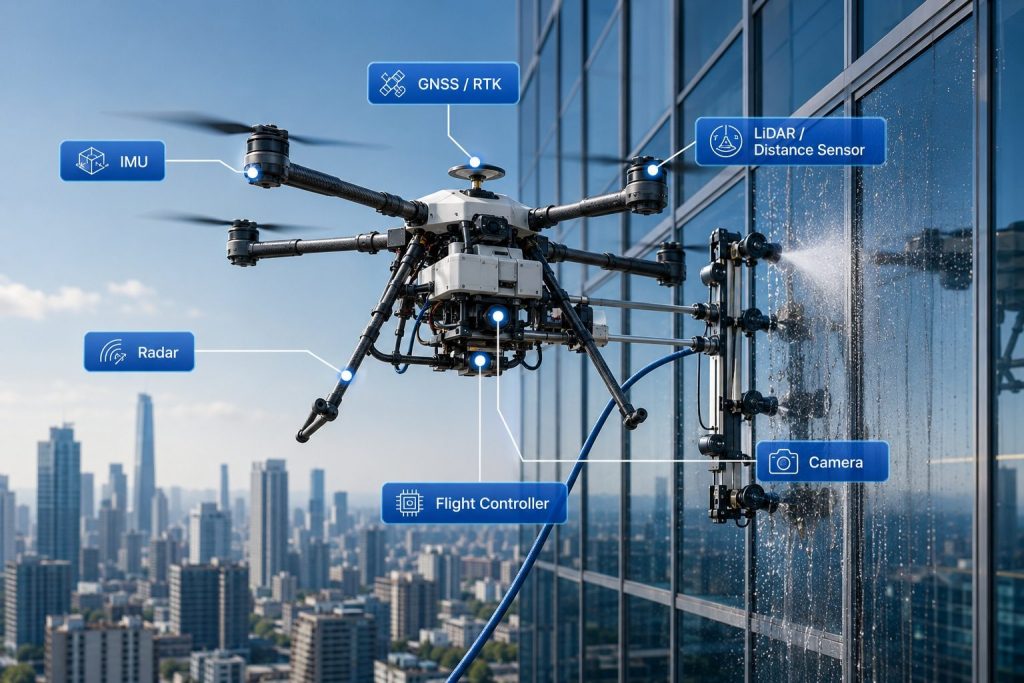
Большее количество датчиков не обязательно означает лучшую производительность. Важно то, насколько система датчиков соответствует реальной задаче очистки.
Содержание
Почему датчики важны в профессиональной уборке
Обычный дрон с камерой часто может работать на расстоянии нескольких метров от здания. Дрон для уборки работает иначе.
Во время очистки фасадов дрону может потребоваться поддерживать относительно постоянное рабочее расстояние от поверхности, выполняя при этом следующие действия:
- Выступы и балконы зданий
- Кабели и внешние конструкции
- Различные материалы для фасада
- Изменение наружного освещения
- Ветровые возмущения
- Распыление воды и волочение шланга
Это означает, что дрон должен постоянно понимать, где он находится, как движется и что его окружает.
Таким образом, цель сенсорной системы состоит не просто в «измерении расстояния». Она заключается в предоставлении полезной информации об окружающей среде и полете, которая может быть обработана системой управления полетом.
Определение расстояния: Может ли дрон поддерживать постоянное рабочее расстояние?
При очистке фасадов расстояние от поверхности напрямую влияет на эффективность процесса.
Чем дальше летит дрон, тем ниже становится эффективность уборки. Если он подлетает слишком близко, операция может стать более сложной, и у дрона может быть меньше пространства для реагирования на изменения фасада.
Что должны оценивать покупатели
Профессиональный дрон для уборки следует оценивать по следующим параметрам:
- Обеспечивать стабильное обнаружение поверхности здания.
- Соблюдайте надлежащую дистанцию.
- Реагировать на изменения геометрии поверхности
- Работает с различными фасадными конструкциями.
В зависимости от конструкции системы могут использоваться лидар, радар, лазерная дальномерная система, ультразвуковое зондирование или другие технологии. Ключевой вопрос заключается не просто в том, какой датчик установлен, а в том, сможет ли он обеспечить надежную информацию о расстоянии в предполагаемых условиях очистки.
Система обнаружения препятствий: справится ли она со сложными строительными конструкциями?
Фасады высотных зданий редко бывают идеально плоскими.
Выступающие элементы, такие как балконы, окна, карнизы, вывески, трубы, кабели и многое другое, могут стать препятствиями на пути дрона.
Система обнаружения препятствий помогает дрону распознавать объекты в окружающей среде и предоставляет данные для управления полетом или ввода данных человеком.
Не ограничивайтесь названием датчика.
Покупателям не следует оценивать такие характеристики, как «система предотвращения столкновений», изолированно.
Рассматривать:
- Дальность обнаружения
- Направление обнаружения
- Время реакции
- Производительность при работе со сложными структурами
- Интеграция с системой управления полетом
Датчик, хорошо работающий на открытой местности, может оказаться неэффективным при работе дрона вблизи сложного фасада здания.
Инерциальный измерительный блок (IMU): Обеспечение стабильного полета при нагрузках, связанных с уборкой.
Инерциальный измерительный блок (IMU) предоставляет информацию о движении и ориентации дрона.
Это особенно важно для дронов, используемых для уборки, поскольку на стабильность полета влияют не только сам дрон. Системе также может потребоваться управлять следующими факторами:
- Чистящее оборудование
- Водный поток
- Вес шланга
- Движение шланга
- Внешние ветровые силы
Инерциальный измерительный блок (IMU) взаимодействует с контроллером полета для отслеживания изменений положения и движения, что позволяет дрону непрерывно корректировать полет.
По этой причине покупателям следует оценивать систему управления полетом в целом, а не рассматривать инерциальный измерительный блок (IMU) как отдельную характеристику.
GNSS и RTK: позиционирование — это не то же самое, что следование вдоль стен.
Технология GNSS позволяет определять местоположение на открытом воздухе, тогда как технология RTK повышает точность определения местоположения при наличии соответствующей корректирующей службы.
Эти технологии могут оказаться полезными в крупномасштабных операциях по очистке, особенно когда необходима повторяемая траектория полета.
Важно различать следующие моменты:
Точное позиционирование не означает автоматически точное следование вдоль фасада.
Системы GNSS или RTK определяют географическое местоположение дрона. Датчики расстояния помогают определить его положение относительно поверхности здания.
Для профессиональной уборки этим системам может потребоваться совместная работа с другими сенсорными технологиями и функциями управления полетом.
Системы машинного зрения: предоставление операторам более полной информации об окружающей среде.
Камеры и системы машинного зрения могут предоставлять полезную информацию, которую одних лишь числовых данных с датчиков может быть недостаточно для полного описания.
В зависимости от системы визуальная информация может использоваться для следующих целей:
- Наблюдение с поверхности
- Операторский мониторинг
- Распознавание препятствий
- Подтверждение зоны уборки
- Помощь в полете
Это особенно полезно, когда дрон работает на высоте, где оператор не может непосредственно детально осмотреть зону очистки с земли.
Таким образом, ценность системы видеонаблюдения зависит не только от разрешения камеры, но и от того, насколько эффективно визуальная информация интегрируется в общую работу системы.
Датчики должны работать как единая система.
Одним из важнейших моментов при оценке профессионального дрона для уборки является то, что датчики не следует рассматривать по отдельности.
Типичный процесс сбора и управления данных можно представить следующим образом:
Датчики → Данные об окружающей среде → Управление полетом → Реакция дрона
Например, датчик расстояния может обнаружить изменение расстояния между дроном и фасадом здания. Затем система управления полетом обрабатывает эту информацию и корректирует положение дрона.
Аналогичным образом, данные о местоположении, информация от инерциального измерительного блока (IMU), данные об обнаружении препятствий и визуальная информация могут дополнять друг друга.
Большее количество датчиков не означает автоматически лучшую производительность.
Добавление датчиков не обязательно делает дрон для уборки более функциональным.
Наиболее важные вопросы следующие:
- Насколько точна информация, полученная с помощью датчиков?
- Насколько быстро может реагировать система?
- Насколько хорошо интегрированы различные датчики?
- Может ли система стабильно работать на открытом воздухе?
- Как система датчиков взаимодействует с системой управления полетом?
Такой системный подход гораздо эффективнее, чем просто подсчет количества установленных датчиков.
Как оценить сенсорную систему дрона для уборки
Перед покупкой дрона для уборки покупателям следует задать себе несколько практических вопросов.
Сможет ли оно поддерживать надлежащее расстояние от поверхности?
Это особенно важно при очистке фасадов и стеклянных поверхностей, где постоянное рабочее расстояние может повлиять на результаты очистки.
Может ли оно обнаруживать распространённые препятствия?
Уточните, как система обрабатывает балконы, карнизы, кабели, оконные конструкции и другие элементы здания.
Подходит ли данная технология позиционирования для данного проекта?
Для небольшого фасадного проекта и крупного промышленного сооружения могут существовать совершенно разные требования к позиционированию.
Могут ли датчики надежно работать в реальных условиях?
Учитывайте ветер, освещение, отражающие поверхности, брызги воды, материалы поверхности и другие условия эксплуатации.
Интегрированы ли датчики в систему управления полетом?
Как правило, качество всей системы датчиков и управления важнее, чем наличие какого-либо отдельного датчика.
Датчики — лишь одна из составляющих эффективности работы дронов для уборки.
Система датчиков не может компенсировать недостаточную общую производительность дрона.
При выборе профессионального дрона для уборки покупателям следует оценивать датчики, а также следующие факторы:
- Время полета – как долго дрон может оставаться в рабочем состоянии
- Грузоподъемность – сможет ли он перевозить необходимое уборочное оборудование
- Ветрозащита – сможет ли оно оставаться управляемым в условиях открытого воздуха
- Рабочая высота – подходит ли это для целевых зданий
- Давление и расход воды – соответствует ли система очистки требованиям проекта
- организация шлангов – можно ли управлять шлангом во время работы
- Общая эффективность очистки – сможет ли вся система обеспечить практическую производительность
Оптимальное сочетание зависит от типа здания, метода очистки, условий эксплуатации и требований проекта.
Выбор подходящего дрона для уборки в зависимости от ваших задач.
Не существует единой конфигурации датчиков, подходящей для всех видов уборки.
Для высотных зданий со стеклянным фасадом, бетонных сооружений, мостов и промышленных конструкций могут потребоваться различные комбинации возможностей датчиков, позиционирования и управления полетом.
В этом отношении профессиональным покупателям следует оценивать всю систему уборки целиком, а не выбирать оборудование, основываясь только на одной характеристике датчика. При оценке дрона для уборки фасадов, зданий, мостов или промышленных объектов, начните с определения области применения, а затем выберите подходящую систему датчиков, а также летные и очистные характеристики для конкретной задачи.
Профессиональный дрон для уборки не должен быть просто оснащен датчиками. Его система датчиков должна помогать дрону работать более точно, стабильно и эффективно в тех условиях, в которых он будет фактически использоваться.