专业清洁无人机需要哪些传感器

专业清洁无人机在定位、距离控制、障碍物感知和稳定性方面都依赖于传感器。对于高层建筑外墙的清洁来说尤其如此,无人机需要携带清洁设备在建筑物附近飞行,并控制水管。
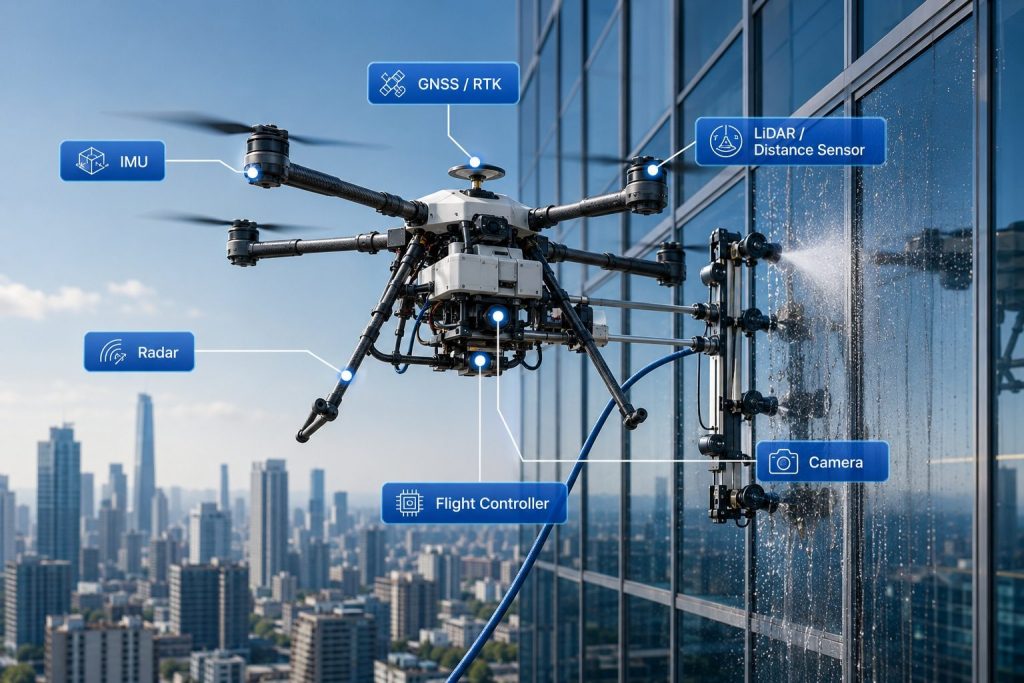
传感器数量越多并不一定意味着性能越好。关键在于传感系统能否支持实际的清洁任务。
目录
为什么传感器在专业清洁作业中至关重要
传统的摄像无人机通常可以在距离建筑物几米远的地方作业。而清洁无人机的工作原理则不同。
在进行外墙清洁时,无人机可能需要与表面保持相对稳定的工作距离,同时还要处理以下情况:
- 建筑物突出部分和阳台
- 电缆和外部结构
- 不同的外墙材料
- 改变户外照明
- 风扰动
- 水喷洒和软管拖拽
这意味着无人机需要不断地了解自身所处的位置、移动方式以及周围环境。
因此,传感器系统的目的不仅仅是“测量距离”,而是提供可供飞行控制系统处理的有用环境和飞行信息。
距离感知:无人机能否保持稳定的工作距离?
在外墙清洁中,与表面的距离与其清洁效率直接相关。
无人机飞行距离越远,清洁效果越差。如果距离太近,作业难度会增加,无人机对立面变化的反应空间也会缩小。
买家应该评估哪些方面
专业清洁无人机的评估标准应包括以下能力:
- 持续检测建筑物表面
- 保持适当的安全距离
- 响应表面几何形状的变化
- 围绕不同的立面结构进行操作
根据系统设计,可以使用激光雷达、雷达、激光测距、超声波传感或其他技术。关键问题不在于安装了哪种传感器,而在于它能否在预期的清洁条件下提供可靠的距离信息。
障碍物检测:它能处理复杂的建筑结构吗?
高层建筑的外立面很少是完全平坦的。
阳台、窗户、窗台、招牌、管道、电缆线等突出物可能会成为无人机飞行路径上的障碍物。
障碍物检测系统帮助无人机感知周围环境中的物体,并为飞行控制或人为输入提供数据。
不要只看传感器名称。
对于买家而言,“避障”等规格不应孤立地进行评估。
考虑:
- 检测范围
- 检测方向
- 响应时间
- 复杂结构周围的性能
- 与飞行控制系统集成
在开阔环境下表现良好的传感器,在无人机靠近复杂建筑立面运行时,可能无法提供同样的价值。
IMU:支持在清洁载荷下稳定飞行
惯性测量单元(IMU)提供有关无人机运动和姿态的信息。
这一点对于清洁无人机来说尤为重要,因为飞行稳定性受多种因素影响,而不仅仅是无人机本身。该系统可能还需要管理:
- 清洁工具
- 水流
- 软管重量
- 软管移动
- 外部风力
IMU 与飞行控制器配合,监测姿态和运动的变化,以便无人机能够不断调整飞行姿态。
因此,买家应该评估整个飞行控制系统,而不是将 IMU 视为一个孤立的规格。
GNSS 和 RTK:定位并不等同于沿墙定位
GNSS技术可以进行室外定位,而RTK 技术在有合适的校正服务的情况下可以提高定位精度。
这些方法在大规模清洁作业中非常有用,尤其是在需要可重复飞行路径的情况下。
必须区分以下关键点:
精确定位并不一定意味着精确跟踪立面。
全球导航卫星系统(GNSS)或实时定位系统(RTK)可以确定无人机的地理位置。距离感知则有助于确定无人机与建筑物表面的关系。
对于专业清洁而言,这些系统可能需要与其他传感技术和飞行控制功能协同工作。
视觉系统:为操作人员提供更多环境信息
摄像头和视觉系统可以提供仅靠数值传感器数据可能无法完全描述的有用信息。
根据系统的不同,视觉信息可以支持:
- 地表观测
- 操作员监控
- 障碍物识别
- 清洁区域确认
- 飞行协助
当无人机在高空作业,操作员无法从地面直接详细观察清洁区域时,这一点尤其有用。
因此,摄像系统的价值不仅取决于摄像机的分辨率,还取决于视觉信息如何有效地融入到整体操作中。
传感器应作为一个系统协同工作
评估专业清洁无人机时,最重要的一点是不能孤立地看待传感器。
典型的传感和控制过程可以理解为:
传感器 → 环境数据 → 飞行控制 → 无人机响应
例如,距离传感器可以检测到无人机与建筑立面之间的距离变化。然后,飞行控制系统处理该信息并调整无人机的位置。
同样,定位数据、IMU 信息、障碍物检测和视觉信息可以相互补充。
传感器数量越多,性能并不一定越好。
增加传感器并不一定能提高清洁无人机的性能。
更重要的问题是:
- 传感信息的准确度如何?
- 系统响应速度有多快?
- 不同传感器之间的集成度如何?
- 该系统在户外能否稳定运行?
- 传感系统如何与飞行控制系统交互?
这种系统级的方法比简单地统计安装的传感器数量更有意义。
如何评估清洁无人机的传感器系统
在购买清洁无人机之前,买家应该问一些实际问题。
它能否与地面保持合适的距离?
这一点对于外墙和玻璃清洁尤为重要,因为保持稳定的工作距离会影响清洁效果。
它能检测到常见障碍物吗?
询问该系统如何处理阳台、窗台、电缆、窗户结构和其他建筑特征。
该定位技术是否适用于该项目?
小型外立面项目和大型工业建筑的定位要求可能截然不同。
这些传感器在实际环境中能否可靠运行?
考虑风、光照、反射面、水雾、表面材料和其他操作条件。
这些传感器是否与飞行控制系统集成在一起?
整个传感控制系统的质量通常比任何单个传感器的存在都更重要。
传感器只是清洁无人机性能的一部分
传感系统无法弥补无人机整体性能的不足。
在选择专业清洁无人机时,买家应综合评估传感器性能:
- 飞行时间 无人机可以持续运行多长时间
- 承载能力 ——它是否能够携带所需的清洁设备
- 抗风性 ——在户外条件下是否仍能保持可控性
- 操作高度 ——是否适合目标建筑物
- 水压和流量 清洁系统是否满足项目要求
- 软管管理 – 操作过程中是否可以控制软管
- 整体清洁效率 ——整个系统能否带来实际的生产力提升
合适的组合取决于建筑物、清洁方法、运行环境和项目要求。
为您的应用选择合适的清洁无人机
没有一种传感器配置适用于所有清洁项目。
高层玻璃幕墙、混凝土建筑、桥梁和工业建筑可能需要不同的传感、定位和飞行控制能力组合。
在这方面,专业买家应该评估整套清洁系统,而不是仅仅根据传感器的某一项特性来选择设备。在评估用于外墙、建筑物、桥梁或工业清洁的清洁无人机时,应首先考虑应用场景,然后选择适合该任务的传感系统、飞行和清洁性能。
专业清洁无人机不应仅仅配备传感器。其传感系统应帮助无人机在实际使用环境中更精准、更稳定、更高效地运行。